ロボット(robot)は、人の代わりに何等かの作業を自律的に行う装置、もしくは機械のこと。最近では半ば自立した移動端末に対して「ドローン」とも。機械としてのロボットとは、主に以下の意味に大別される。
- ある程度自律的に連続、或いはランダムな自動作業を行う機械。例・産業用ロボット、軍事用ロボット、掃除用ロボット、搾乳ロボットなど。
- 人や動物に近い形および機能を持つ機械。『鉄腕アトム』や『機動戦士ガンダム』等のSF作品に登場するようなもの。いわゆる「人造人間」や「機動兵器」(広義のパワードスーツ・人間増幅器とも)など。
語源
ロボット(robot)という語は、1920年にチェコスロバキア(当時)の小説家カレル・チャペックが発表した戯曲『R.U.R.(ロッサム万能ロボット商会)』において初めて用いられた。ただし、この作品に登場するロボットは金属製の機械ではなく、原形質を化学的合成で似せて作った、人間とは異なる組成の肉体と人間そっくりの外見を持つもので、現在のSFで言うバイオノイドである。
robot の語源はチェコ語で「賦役」(強制労働)を意味するrobotaとされている[1]。これとスロバキア語のロボトニークから人造人間を指すロボットを造語した[2]。ロボットの着想にはゴーレム伝説が影響しているとチャペックは述べており[3][4]、また、「ロボット」という言葉を作ったのは自身ではなく、兄で画家のヨゼフ・チャペックであるとしている。カレルが『R.U.R.』のあらすじをヨゼフに話し、彼にどのような名前にしたらよいだろうかと聞いてみたところ、ヨゼフは口に絵筆をくわえてもごもごとした口調で「ロボット」はどうだろうかと答えたという[5]。この『R.U.R.』が各国で翻訳・上演されたことで広まり、「ロボット」の語は一般に使用されるようになった。日本においては、1923年に『人造人間』(宇賀伊津緒訳、春秋社)として出版されており、宇賀はrobotを「人造人間」と訳している。ロボットという直訳が普及するのは、戦後以降である。
ロボットの定義
ロボットが何を指すのか、という明確な定義は事実上存在しない。それは、『R.U.R.』のロボットが「人の代わりに作業(労働)をさせることを目的に」、「人(の姿と自律行動)を模して」作られたものであることから、一般に広まった「ロボット」という語が、各分野において「人に代わって作業(労働)をするために作られた存在」、「人の姿を模して作られた存在」、「人の(自律)行動を模して作られた存在」のいずれかまたは複数に該当する存在に対して、それぞれ独自に用いられているためである。
ただし、特定の分野においては、定義を明確に定めている場合もある。日本工業規格(JIS)では「JIS B 0134」(1998年)により「産業用ロボット」の定義を、「自動制御によるマニピュレーション機能又は移動機能をもち,各種の作業をプログラムによって実行できる,産業に使用される機械。」と規定している。「JIS B 0134」では同時に多くの産業用マニピュレーティングロボットに関する用語を定義している。
人の代わりに作業を行う装置の場合、ある程度の工程なり手順なりを自動的かつ連続的に行う物がロボットと呼ばれ、単一の動作を行う物や、絶えず人間が操作をする必要がある装置、ブルドーザーやショベルカーなどの操縦者が搭乗する必要性があるものは基本的にロボットとは呼ばれない。その一方で、手動操作であっても、人の形をした機械装置であればロボットの範疇に含む場合もあり、パワードスーツなどを含めた「人の形をした乗り物または作業用機械」についても同様に、一般的にはロボットと呼ばれている。また、作業用機械であっても、高度な遠隔操作や自動制御技術の導入が進み、人間が操縦者から単なる作業指示・命令者に近づきつつある事から、一層境界が曖昧になって来ている。また自動車や船舶や航空機など乗り物全般の自動操縦技術も発展しているが、これらは一般にはオートパイロットと呼称され、ロボットとは呼ばれない。
操り人形の類は何かの作業を目的とした装置ではないし、まして自動的に動作する物でもないためロボットとは言えないが、予め設計された一連の動作を特定の操作をきっかけとして行うオートマタやからくり(からくり人形)等に、今日あるロボットの原型を見出す事ができるため、間接的にオートマタやからくり人形をロボットの一種と見なす事も可能である。同時に、モーター等の動力が内蔵され機械的または電気的に人間の操作を伝達して動作するマニピュレーターも、ロボットの一種と見なされるが、これらは厳密な定義による分類ではなく、多分に慣用句的用法である。
昨今ではコンピュータ言語によるプログラムやソフトウェアも、ロボットとして扱われることがある。またインターネットの情報を自動検索するソフトウエアもロボット検索と呼ばれる。検索を命令すると結果・情報が返されるからである。これらは物体としては存在しないが、「人の代わりになんらかの作業を、ある程度の工程なり手順なりを自動的かつ連続的に(かつ効率的に)行うもの」という定義からすれば、あながち間違いとも言えないであろう。これらは機械的ロボットとの区別のために短縮形のボット(Bot)と呼ばれることが多い(インターネットボット、ボットネットなど)。
別の用法として、ロボットの「機械的」という概念を人間にあてはめ、「自分で判断をしない、指示待ち的な人間」や「自分の意志ではなく、他人に操られて動く人間」を「ロボット」とやや侮蔑的に比喩することもある。ただし、同様の人を指して「傀儡(かいらい)」や「操り人形」という比喩はそれ以前から存在するため、新しい語をバリエーションの一つとしてあてはめたものと言える。英語においても、同様の比喩に「ロボット」を用いるが、こちらも先に「オートマトン(オートマタ、機械人形)」が比喩に用いられていた。
歴史
実在のロボット概略
以下は現実世界におけるロボットの研究・開発状況について解説する。
ロボットは長い間フィクションの中だけに登場する存在であったが、主に工場などの生産ラインで腕力の必要な作業や、高温など危険な環境下での機械関係の点検・保守作業などで、自律的に人間の代行ができる機械が産業用ロボットと呼ばれ活躍している(自動車組み立てロボットなど)。
しかしすでに一部では、歩行する人間型の物ではないが自動的に建物内を巡回・警備するロボットのレンタル開始、病院内の物資運搬におけるロボットカートの採用、また自動車の自動運転という意味のロボットカーなど、非人間型ロボットを中心に移動する自動機械が人間社会のなかに動き始めた。据え置き型の製造機械である産業用ロボットはそれらが動かない限り、ロボットと呼ばれる自動機械であり人間社会に与える影響も旧来の自動機械と同等と考えられたが、これからの人間社会は移動するロボットからの影響を受けることが想像される。
福島第一原発事故後に日本製原発ロボットの投入が遅れたことや、ロボット掃除機等の分野で日本企業が主役から外れている事などを背景に、実用性の高いロボットの研究開発の重要性が指摘されている。
歩行するロボット(人の形をした物)
現在、ASIMO(本田技研工業)・HRP-2/HRP-3(川田工業・産業技術総合研究所・川崎重工業)・SDR-4X/QRIO(ソニー)・PALRO(富士ソフト)等の二足歩行可能な人型ロボットが開発・発表されており、ROBO-ONEのような企画向けに個人で製作されるロボットにも高度なものが現れ、オーケストラを指揮したり、TPR(トヨタ)等のトランペットを吹いたり、ドラムを叩いたりする物も登場している。
いずれもこれら人の形を目指したロボット開発は、古くからのSF作品で描かれた「人間社会に溶け込んで、人間と共同作業や共に生活するロボット」というイメージに沿ったものでもあり、日本においては『鉄腕アトム』の影響が少なからず二足歩行ロボット開発者の発言に示されている一方、若い世代では一連の巨大ロボットもののアニメーション(→ロボットアニメ)が言及される。たとえばASIMOでは前述の『鉄腕アトム』を、HRP-2/HRP-3開発者の一部は『機動警察パトレイバー』の影響を受けていることを公言している。なおHRPシリーズは実動機のデザインをアニメのメカデザインで活躍する出渕裕に依頼したことでも知られる[8]。
一般社会に普及し始めたロボット
古くはリモートコントロールや簡単なマイクロコンピュータで制御された物が、博覧会や展示施設で訪れた者の目を楽しませていたが、近年ではコンピュータの高度化に伴い、施設案内業務等の実質的な「仕事」を果たすロボットが登場している。
前出のASIMOは、イベント会場の客寄せにレンタルされたり、2002年にはニューヨーク証券取引所で、史上初めて「人間以外では初めて」取引開始の鐘を鳴らす等した。最近では日本科学未来館・ツインリンクもてぎ・鈴鹿サーキットホールメープル・Hondaウエルカムプラザ青山に常設され、訪れた人々の間を歩き回ったりもしている。
近年では、ソニーのAIBOに代表されるエンターテイメントロボットの登場により、一般家庭に愛玩品や娯楽品、果ては「家族」という位置付けで様々な家庭用ロボットが発売されている。これらは人間とコミュニケーションを取ったり、自由に動き回って目を和ませたり、更には「ロボットの居る生活」という「近未来的な暮らしをしたい」という欲求に応えている。これらは主に、ペットという性格付けが強い事から、動物型の物が多く市場投入される傾向にある。
また人型・非人型を含め、自動的に建物内を巡回・警備・清掃するロボットがレンタル開始されたり、病院内の物資運搬にロボットカートが採用されるなど、非人間型ロボットを中心に労働源として人間社会に浸透しつつある。
更に世界初の調理ロボットといわれているビタクラフトのRFIQ自動調理システムや、掃除用ロボットなど、家事の手助けをするロボットも普及している。要介護者の介護作業を助けさせたり、ホームセキュリティの一環で、家庭内を巡回・警邏させる試みなども始まっている。
搭乗型ロボット
ロボットの登場するロボットアニメにおいて、主人公らが乗って操る搭乗型二足歩行ロボットが登場、これらに対するあこがれも強い。これに近い位置にあるのは、上半身ではテムザック社のT-52「援竜」であろう。T-52は災害現場における大型レスキューロボットで、身長3.45m、体重5t。無限軌道で移動し、遠隔操縦もしくは有人で操縦できる。二本のマニピュレータは操縦者の腕の動きにあわせて動く。
トヨタは、下半身のみの搭乗型二足歩行ロボットの研究開発も行っており、歩行障害者の使用する車いすの代替をめざしている。これは、i-footと呼ばれ、2005年日本国際博覧会(愛・地球博)で実際に活躍している。高さは2.36mと、動歩行の二足歩行ロボットとしては最大級のサイズを実現し、階段の昇降も可能という。
下半身では榊原機械のLAND WALKERが、すり足のため擬似的なものではあるが、有人での二足歩行を再現している。
兵器としてのロボット
軍事活動やそれに付随する危険物処理などでは、人的被害(→戦死)を減らすためにロボットの導入や、様々な活動の機械化が進められている。米国では偵察や輸送など不意な接触に伴い戦闘に巻き込まれやすい分野で、日本では地雷処理など戦後処理の分野での開発が進められている。
ドローン(小型の無人航空機)
小型の無人航空機は「ドローン」(drone)の総称で呼ばれる。掃除ロボットと同じく、元は軍事技術から派生したものだが、近年は様々な用途で使われる。語源は、ジェイムズ・P・ホーガンが1979年に発表した「未来の二つの顔」に登場する飛行型工作ロボットが「ドローン」と定義されていたことに由来する。
特殊な環境で活躍するロボット
宇宙空間でのロボット
宇宙開発においては、その苛酷な環境や生命が失われるリスクの高さから自動的に状況を判断して行動するロボットの重要性は高まっている。また火星や月の裏側など、無線による操縦が出来ない環境では、ある程度自己判断能力のある無人探査機の開発が求められていた。その結果、近年では無人火星探査車ローバーのように、自分で移動経路を判断して探査任務を行うロボットが実用化されている。
日本では、自国製ロケットの運搬能力が(生命維持装置を含めた)人間を軌道上に打ち上げるのが難しい事もあり、国際宇宙ステーション(ISS)への物資輸送においては、自動的に軌道修正を行ったりできるロボット宇宙船(無人のスペースシャトル)の構想が、国内での宇宙開発における主要方針となっている。他にも国際宇宙ステーションからの緊急脱出機材として一時アメリカで開発が進められていた乗員帰還機(CRV)のX-38(Xプレーンシリーズ)は国際宇宙ステーションからパイロット無しで脱出・地球への帰還ができるよう、完全自動化する構想であった。これは開発中止になったが、一種のロボット宇宙船といえよう。
水中探査ロボット
宇宙と並んでもう一つの未踏破領域である深海探査には、多くの国が乗り出している。日本には、最大潜航深度7000メートルで世界一の無人潜水船「かいこう7000」が開発されている。また、小型で安価な大量のロボット潜水艦を投入しようという計画もあり、海洋資源開発に期待が持たれている。
深海対応型を含め、水中探査ロボットの研究・開発は多くの企業や研究者が取り組んでおり、東日本大震災時は、東工大などが開発した「Anchor Diver 3」、三井造船の「RTV」、米Seamor Marine「seamor-ROV」、米SeaBotix「SARbot」などが遺体や瓦礫の捜索、地形の調査などのために使われた。
火山探査ロボット
千葉工大,東北大学,筑波大学,岡山大学,情報通信研究機構(NICT),産業総合技術研究所(AIST)が火山探査を目的にクローラ型移動ロボット「Kenaf」を開発している。
人の動作を補助するロボット
パワードスーツ、ロボットスーツ、強化外骨格等ともいう。現在の医療での回復が見込まれない、脊髄損傷により歩行ができない人や、それ以外に病気などで歩行が困難な人を対象に、歩く動作を補助する目的で「ロボットスーツ」が開発されている。開発は、筑波大学大学院システム情報工学研究科の山海嘉之教授が中心となって行っており、ロボットベンチャーサイバーダインが設立され、「HAL」を製造している。イメージとしては小説「宇宙の戦士」などに登場する架空の兵器であるパワードスーツといったらわかりやすいかもしれない。福島第一原発事故後、「HAL」を原発作業員のために改良したロボットスーツを公開している[9]。
また、松下電器産業が神戸学院大学総合リハビリテーション学部の中川昭夫教授らのチームと共同開発した半身麻痺患者のリハビリテーション用ロボットスーツは、健常な半身の筋肉の動きをセンサーで検知し、麻痺した側に装着した人工筋に伝えることで左右同じ動きを実現するもので、2008年の実用化が計画されている。
これらは通常「ロボット」と呼ばれる物と異なり単体での動作はなく、人間が装着することで機能し、医療・福祉関係のほかに、物流関係、工事現場など広く民生用への応用が期待される。軍事用に米軍がマサチューセッツ工科大学と共同で強化外骨格の研究をしているといわれる。また、人間の力を拡大するのではなく、手術などの微細な作業の際に人間の動きを縮小するマイクロサージェリー用のロボットも医療用に開発されている。
人命救助とロボット
危険な場所に、人間に代わって導入するロボットをレスキューロボットという。既述の地雷撤去ロボットや、災害などにおける被災者の救護活動を担うロボットなどがある。
レスキューロボットは地震や噴火・津波などによる被災地に投入していち早く被災者を発見、保護することで救命率の向上と二次災害による被害を防ぐことを目的とする。これらのロボットはセンサーや移動能力を持ち、倒壊建物に取り残された被災者の発見に役立てるほか、テムザックの「援竜」のように従来からある建設機械を発展させて二本のアームを供えロボット化し、瓦礫撤去を効率よくこなすことが期待される。
火災の場合では、コンビナート火災など危険すぎて消防隊が突入できない個所にも侵入できる放水銃を備えた無人走行放水車や、危険の伴う火災現場に突入して状況を調べるための偵察ロボット、水中を捜索する水中検索装置、マニピュレーターを備え要救助者を回収する救出ロボットが東京消防庁に配備されている([4])。これらはリモートコントロール式の装置であるが、危険個所の消防と被災者の救出に威力を発揮することが期待される。
2011年3月11日東北地方太平洋沖地震による東日本大震災や福島第一原発事故後には、改めてロボットを使った人命救助や、原子力災害ロボットの役割の重要性が再認識された。現在、多くの研究者や企業が原発災害用ロボットの開発に力を入れている。
研究用のロボット
動物の動作を制御する仕組みを理解するにあたって、脳や脊髄の動的な相互作用を記録することは困難なため、神経科学の研究道具として動物の動作を模したロボットを作り、理解に役立てる事がある[10]。
ロボットの分類
用途別と構造別による分類が行える
- 用途別による分類
-
-
-
- 溶接ロボット、塗装や組み立て・搬送ロボットなど
-
- 食品、化粧品、医薬品 に関わるロボット
-
-
- 家庭用ロボット、医療用ロボット、介護ロボット、パワードスーツ、エンタテインメントロボット、警備ロボット、掃除用ロボット
-
- 探査ロボット、宇宙ロボット、レスキューロボット、軍事用ロボット
- 構造による分類
-
- 直交ロボット、円筒・極座標型、垂直多関節ロボット、水平多関節ロボット、パラレルリンクロボットなど
-
- 二足歩行ロボット、多脚、車輪、クローラ、飛行など
ロボットを題材とした作
ロボットは人間が機械装置を発明した段階で、必然的にその発想が生まれた。工学的に精巧な装置を組み合わせていけば、最終的には人間に限りなく近い物が出来上がるだろうという予測から、古今東西・様々な架空のロボットが創造(想像)されている。
主なロボットの研究者
国内外で多数のロボット研究者が活躍している。ロボット研究者の一部を以下に記す。
実在のロボット
日米ロボット戦争
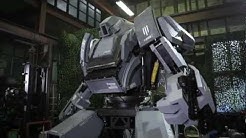
2015年、アメリカ初の搭乗型ロボットを開発した"MegaBot"チームが、日本の水道橋重工開発の搭乗型ロボット"KURATAS"に対し"挑戦"を申し込み、これに日本側が応じた為に2016年、世界初のロボット同士の戦いが行われる事となった。尚、この挑戦と応戦の模様はYouTubeにて動画にて確認出来る。
脚注
- ^ カレル・チャペック『ロボット』千野栄一訳、岩波文庫、1989年、206頁。
- ^ a b c d e f ROBOT九州共立大学、2007
- ^ 井上晴樹『日本ロボット戦争記 : 1939~1945』124頁(NTT出版,2007) ISBN 978-4757160149
- ^ Morris, Nicola"The Golem in Jewish American Literature: Risks and Responsibilities in the Fiction of Thane Rosenbaum" p.119
- ^ カレル・チャペック『ロボットという言葉の起源』栗栖継訳(『現代人の思想22 機械と人間の共生』平凡社、1968年、収録)
- ^ 「図説 世界史を変えた50の機械」p172 エリック・シャリーン著 柴田譲治訳 原書房 2013年9月30日第1刷
- ^ 「図説 世界史を変えた50の機械」p172 エリック・シャリーン著 柴田譲治訳 原書房 2013年9月30日第1刷
- ^ 出渕はパトレイバーシリーズのメカデザイナーでもあるので、HRPシリーズは出渕構想の概念に基づく事となる。
- ^ 2011年11月7日AFP「原発作業にロボットスーツを、サイバーダインが公開」[1]
- ^ “イモリの様に走り、泳ぐことのできるロボット”. TED (2016年1月). 2017年1月10日閲覧。
- ^ a b “平成25年度 特許出願技術動向調査報告書(概要)ロボット (PDF)”. 特許庁 (2014年2月). 2017年1月4日閲覧。
- ^ 特許庁の資料をもとに作成
参考文献
関連項目
外部リンク